Зачем это нужно
Стереометрические задачи на углы и расстояния часто требуют хитрых дополнительных построений. Метод координат превращает геометрию в алгебру: вводим систему координат, записываем координаты вершин — и дальше только вычисления по формулам. Это надёжный способ решать задачу 14 профильного ЕГЭ. Тот же аппарат используют в компьютерной графике и 3D-моделировании, в навигации, робототехнике, механике и физике.
Прямоугольная система координат
Через точку проводят три попарно перпендикулярные оси , , с общей единицей длины. Каждой точке соответствуют три числа — её координаты (абсцисса, ордината, аппликата). Координаты вектора — коэффициенты его разложения по единичным векторам осей.
Основные формулы (для точек и ):
- координаты вектора: ;
- длина вектора: ;
- расстояние между точками: ;
- середина отрезка: .
Разобранный пример 1
Даны и . Найдите середину и длину отрезка .
Середина ; .
Скалярное произведение и углы
Скалярное произведение показывает, насколько векторы «сонаправлены»: оно положительно при остром угле, отрицательно при тупом. Отсюда , а векторы перпендикулярны, если их скалярное произведение равно нулю.
- Угол между прямыми находят по их направляющим векторам , : (модуль — потому что угол между прямыми не больше ).
Уравнение плоскости
Любая плоскость задаётся уравнением
где вектор — нормаль (перпендикуляр к плоскости). Чтобы составить уравнение по трём точкам, подставляют их координаты и решают систему.
Удобный частный случай — уравнение в отрезках: если плоскость отсекает на осях отрезки , , , то её уравнение . Например, плоскость через , , : , или .
Расстояние от точки до плоскости:
Угол между прямой и плоскостью: , где — направляющий вектор прямой. Угол между плоскостями равен углу между их нормалями (взятому не больше ).
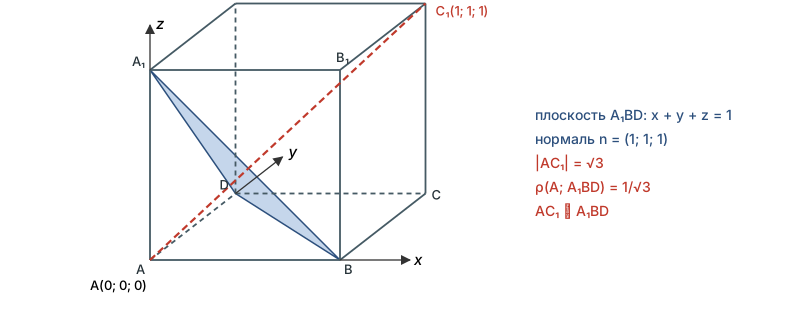
Задачи в единичном кубе
Поместим куб с ребром 1 так: , , , . Тогда , , , .
Разобранный пример 2
Найдите угол между прямыми и .
, . , .
Разобранный пример 3
Найдите расстояние от вершины до плоскости .
- Подставим точки , , в : получим .
- .
Заметим: нормаль совпадает с направлением диагонали , значит, — красивый факт, который синтетически доказывать дольше.
Разобранный пример 4
Найдите угол между диагональю и плоскостью основания .
Плоскость основания , нормаль ; . , .
Разобранный пример 5
Найдите угол между плоскостями и .
Нормали и : , . Вместе с ответом примера 4 получается — так и должно быть, ведь перпендикулярна плоскости .
Движения
Движение — преобразование пространства, сохраняющее расстояния. Основные виды: центральная симметрия относительно начала координат ; осевая симметрия относительно оси ; зеркальная симметрия относительно плоскости ; параллельный перенос на вектор . Движения переводят прямые в прямые, плоскости в плоскости, сохраняют углы.
Алгоритм метода координат
- Удачно ввести систему координат (начало в вершине, оси вдоль рёбер).
- Найти координаты нужных точек.
- Найти векторы, нормали, уравнения плоскостей.
- Применить формулы угла или расстояния.
- Проверить ответ на правдоподобие.
Немного истории
Метод координат на плоскости создали Рене Декарт и Пьер Ферма в 1630-х годах. Пространственные координаты систематически применил Леонард Эйлер, а уравнение плоскости и формулу расстояния вывел Жозеф Луи Лагранж (1773). Векторное исчисление в современном виде сложилось в работах Гиббса и Хевисайда в конце XIX века.
Типичные ошибки
- Вычитать координаты в неправильном порядке (из начала конец).
- Забывать модуль при вычислении угла между прямыми.
- Путать формулы: для угла прямой с плоскостью — синус, а не косинус.
- Ошибаться в координатах вершин, особенно в правильных призмах и пирамидах с нецелыми координатами.
Что дальше
- Координатно-векторный метод в пространстве — координатно-векторный метод для сложных задач.
- Элементы сферической геометрии — элементы сферической геометрии.
- Векторная алгебра в пространстве — векторная алгебра в пространстве.